Introduction
Automobile et véhicules électriques impose de considérer le mouvement comme une fonction du procédé complet. La course, la charge, la vitesse, l’environnement et la méthode de validation déterminent ensemble l’architecture pertinente.
Pourquoi la performance du mouvement compte
Une erreur de mouvement devient un risque de procédé lorsqu’elle affecte l’alignement, la mesure, la qualité ou le temps de cycle. La performance utile doit donc être évaluée dans les conditions réelles d’exploitation.
Précision et répétabilité répondent à des questions différentes
La précision décrit la proximité de la position commandée. La répétabilité décrit la capacité à revenir au même état dans les mêmes conditions. Une application exigeante doit définir et vérifier les deux séparément.
Où automobile et véhicules électriques intervient
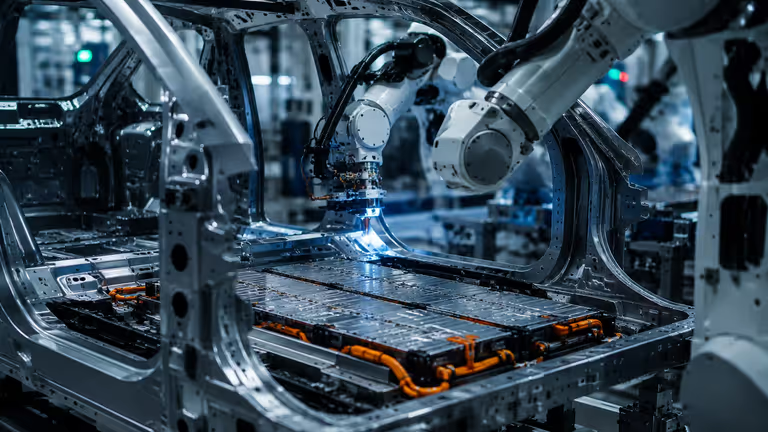
Assemblage de batteries
Le positionnement, les interfaces et la validation sont définis autour du procédé.
Soudage robotisé
Le positionnement, les interfaces et la validation sont définis autour du procédé.
Inspection visuelle
Le positionnement, les interfaces et la validation sont définis autour du procédé.
Manutention
Le positionnement, les interfaces et la validation sont définis autour du procédé.
Assemblage final
Le positionnement, les interfaces et la validation sont définis autour du procédé.
Exigences système essentielles
- Rigidité structurelle
- Limite les déformations et favorise un positionnement stable sous charge.
- Retour de position et commande
- Permet de comparer la position réelle à la consigne et de corriger le mouvement.
- Stabilité thermique
- Rend les dérives thermiques visibles et maîtrisables pendant les cycles prolongés.
- Intégration
- Coordonne le mouvement, l’outillage, les capteurs et les interfaces de commande.
- Validation
- Définit comment les performances seront mesurées et acceptées.
Choisir entre composants et système complet
Les composants offrent une grande liberté d’intégration. Un système complet réduit le travail de coordination lorsque l’application bénéficie d’une architecture et d’une validation unifiées.
Composants de mouvement
- Grande liberté d’intégration
- Sélection par axe
- Mécanique et commande personnalisables
Systèmes complets
- Architecture multiaxe coordonnée
- Interfaces système définies
- Validation alignée sur l’application
Conclusion
Pour automobile et véhicules électriques, la meilleure architecture relie les exigences de mouvement au procédé, aux interfaces et à la validation. Cette approche réduit les hypothèses et clarifie les compromis avant la mise en œuvre.